高精度·自动·批量·快速三维测量
从轴承、齿轮、减速器、丝杠,到伺服模块、连接器、传感器和灵巧手,明明尺寸都合格了,为什么装机之后还是会出现噪音、磨损、装配异常或性能波动?答案往往藏在传统尺寸检测之外。
一、尺寸合格,不代表零件已经被“测完整”
随着机器人向更高精度、更高功率密度和更高可靠性发展,质量控制关注的已经不只是:直径、长度、位置公差。
越来越多问题来自更微观的几何与表面状态,例如:
二、机器人的精密测量远不止齿轮和轴承
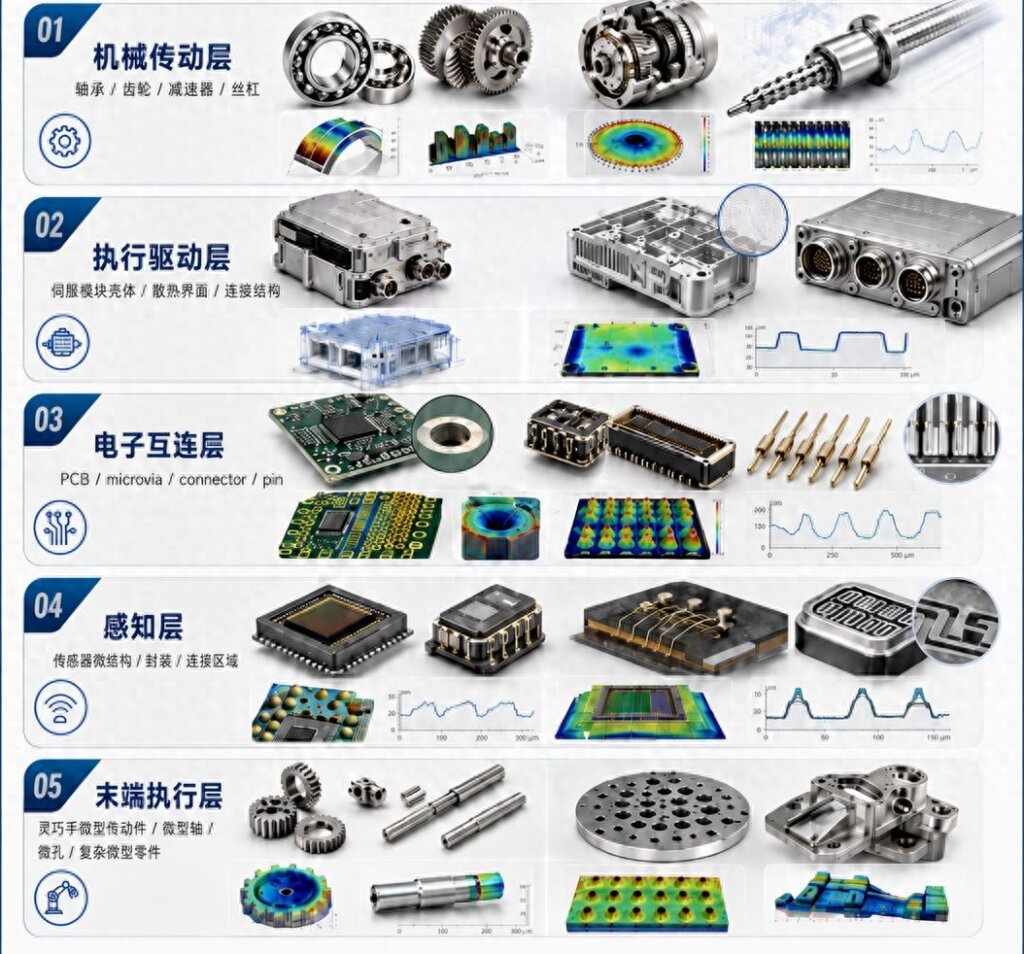
机器人内部不同层级,都存在与几何和表面质量相关的测量任务。
机械传动层:轴承 / 齿轮 / 减速器 / 丝杠
执行驱动层:伺服模块壳体 / 散热界面 / 连接结构
电子互连层:PCB / microvia / connector / pin
感知层:传感器微结构 / 封装 / 连接区域
末端执行层:灵巧手微型传动件 / 微型轴 / 微孔 / 复杂微型零件
三、从机械传动,延伸到驱动、连接与感知
灵巧手内部空间有限,却集成了大量微型传动和连接结构。一个几毫米级零件上,可能同时需要评价:尺寸+位置+形状+侧壁+圆角+表面状态+局部缺陷。
这类“小尺寸、多特征、高复杂度”零件,也正是高分辨率非接触式三维测量值得关注的应用方向。
马路科技Alicona以光学三维计量技术助力机器人核心零部件质量控制实现尺寸、位置、形状、三维形貌与表面粗糙度的综合评价。
从尺寸到表面,看见机器人核心零部件的关键微观几何,赋能机器人核心零部件,从微观几何到整体性能。
高功率密度驱动、GaN/SiC 功率器件、智能传感和灵巧手都是重要方向。但对于GaN、SiC 等功率器件,需要明确:布鲁克阿利康纳Bruker Alicona 不进行电学性能、材料成分或晶体结构测试。
在器件及封装制造过程中,部分可见、可达的:封装表面三维形貌,台阶高度,表面粗糙度,微孔,引脚及连接结构,激光加工微结构,局部制造缺陷。这些都可以成为光学三维计量的潜在应用对象。
因此,从机器人产业链来看,精密测量的应用已经不仅局限于传统机械传动件,而正在进一步延伸到:执行驱动、电子互连、感知结构及复杂微型零件。
四、机器人零部件到底应该怎么测?
从真实机器人零部件场景出发,重新思考一个问题:当零件越来越小、结构越来越复杂、功能越来越集成,单一尺寸还够不够?
从轴承、齿轮、减速器和丝杠,到伺服模块、连接器、传感器和灵巧手,越来越多机器人零部件的质量评价正在从:“测几个尺寸”走向: “理解尺寸、几何与表面之间的关系”。
马路科技依托 Alicona 光学三维计量技术,持续聚焦机器人产业在精密传动、执行驱动、电子互连、传感模块及复杂微型零部件领域的质量管控需求,助力工程师深度挖掘工件细节信息。
马路科技成立于1996年,从逆向工程与快速原型应用整合,今日为华人市场上最专业的3D列印与3D扫描专家于各种产业。
马路科技陆续引进了工业设计(ID)、工业辅助检测(CAV)、雷射加工机设备、公仔设计服务、工程服务等的关键知识与技术。
公司名称 *
姓名 *
信箱 *
连络电话 *